🤖 Neutrino in the Loop
  • 首页
  • 论文笔记
  • 关于
分类
全部 (8)
触觉感知 (1)
机器人数据 (2)
机器人学习 (1)
机制可解释性 (1)
计算机视觉 (1)
记忆 (1)
具身智能 (7)
空间推理 (1)
扩散策略 (1)
论文阅读 (8)
强化学习 (2)
视觉编码器 (1)
双臂操作 (1)
预训练 (1)
真机部署 (1)
智能体 (1)
OOD 检测 (1)
Sim-to-Real (1)
Transformer (1)
VLA (3)

🤖 Neutrino in the Loop

在公开写作中,把“看过”变成“理解”

这里记录我对机器人、具身智能、灵巧操作与学习方法的思考。文章不是标准答案,而是持续修正的理解坐标。

最新文章
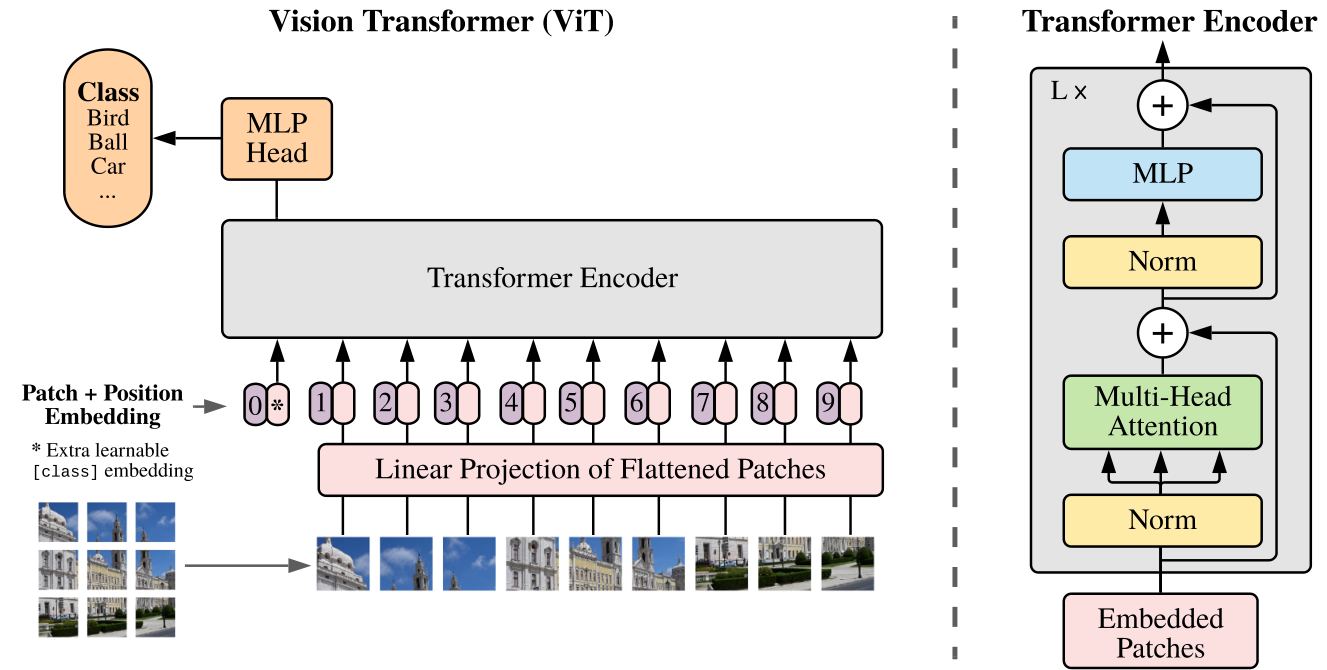
🖼️ ViT:一张图,不过是 16×16 个词

论文阅读
计算机视觉
Transformer
视觉编码器
预训练

把图像切成 16×16 的 patch、当词序列喂给标准 Transformer:没有卷积的归纳偏置,小数据上打不过 ResNet,数据一多反而反超——「大规模训练胜过归纳偏置」是这篇 ICLR 2021 最锋利的结论,也是今天所有 VLA 视觉编码器的起点。

2026年8月29日

🎳 RL-100:一套损失,把真机策略从 68% 练到 100%

论文阅读
具身智能
强化学习
扩散策略
真机部署

模仿学习打底、迭代离线 RL 收割主要增益、在线 RL 收官残余失败——三段式共用同一个 PPO 式去噪目标。八个真实机器人任务、1000/1000 次成功,含 250 连中与商场七小时零故障。

2026年8月20日

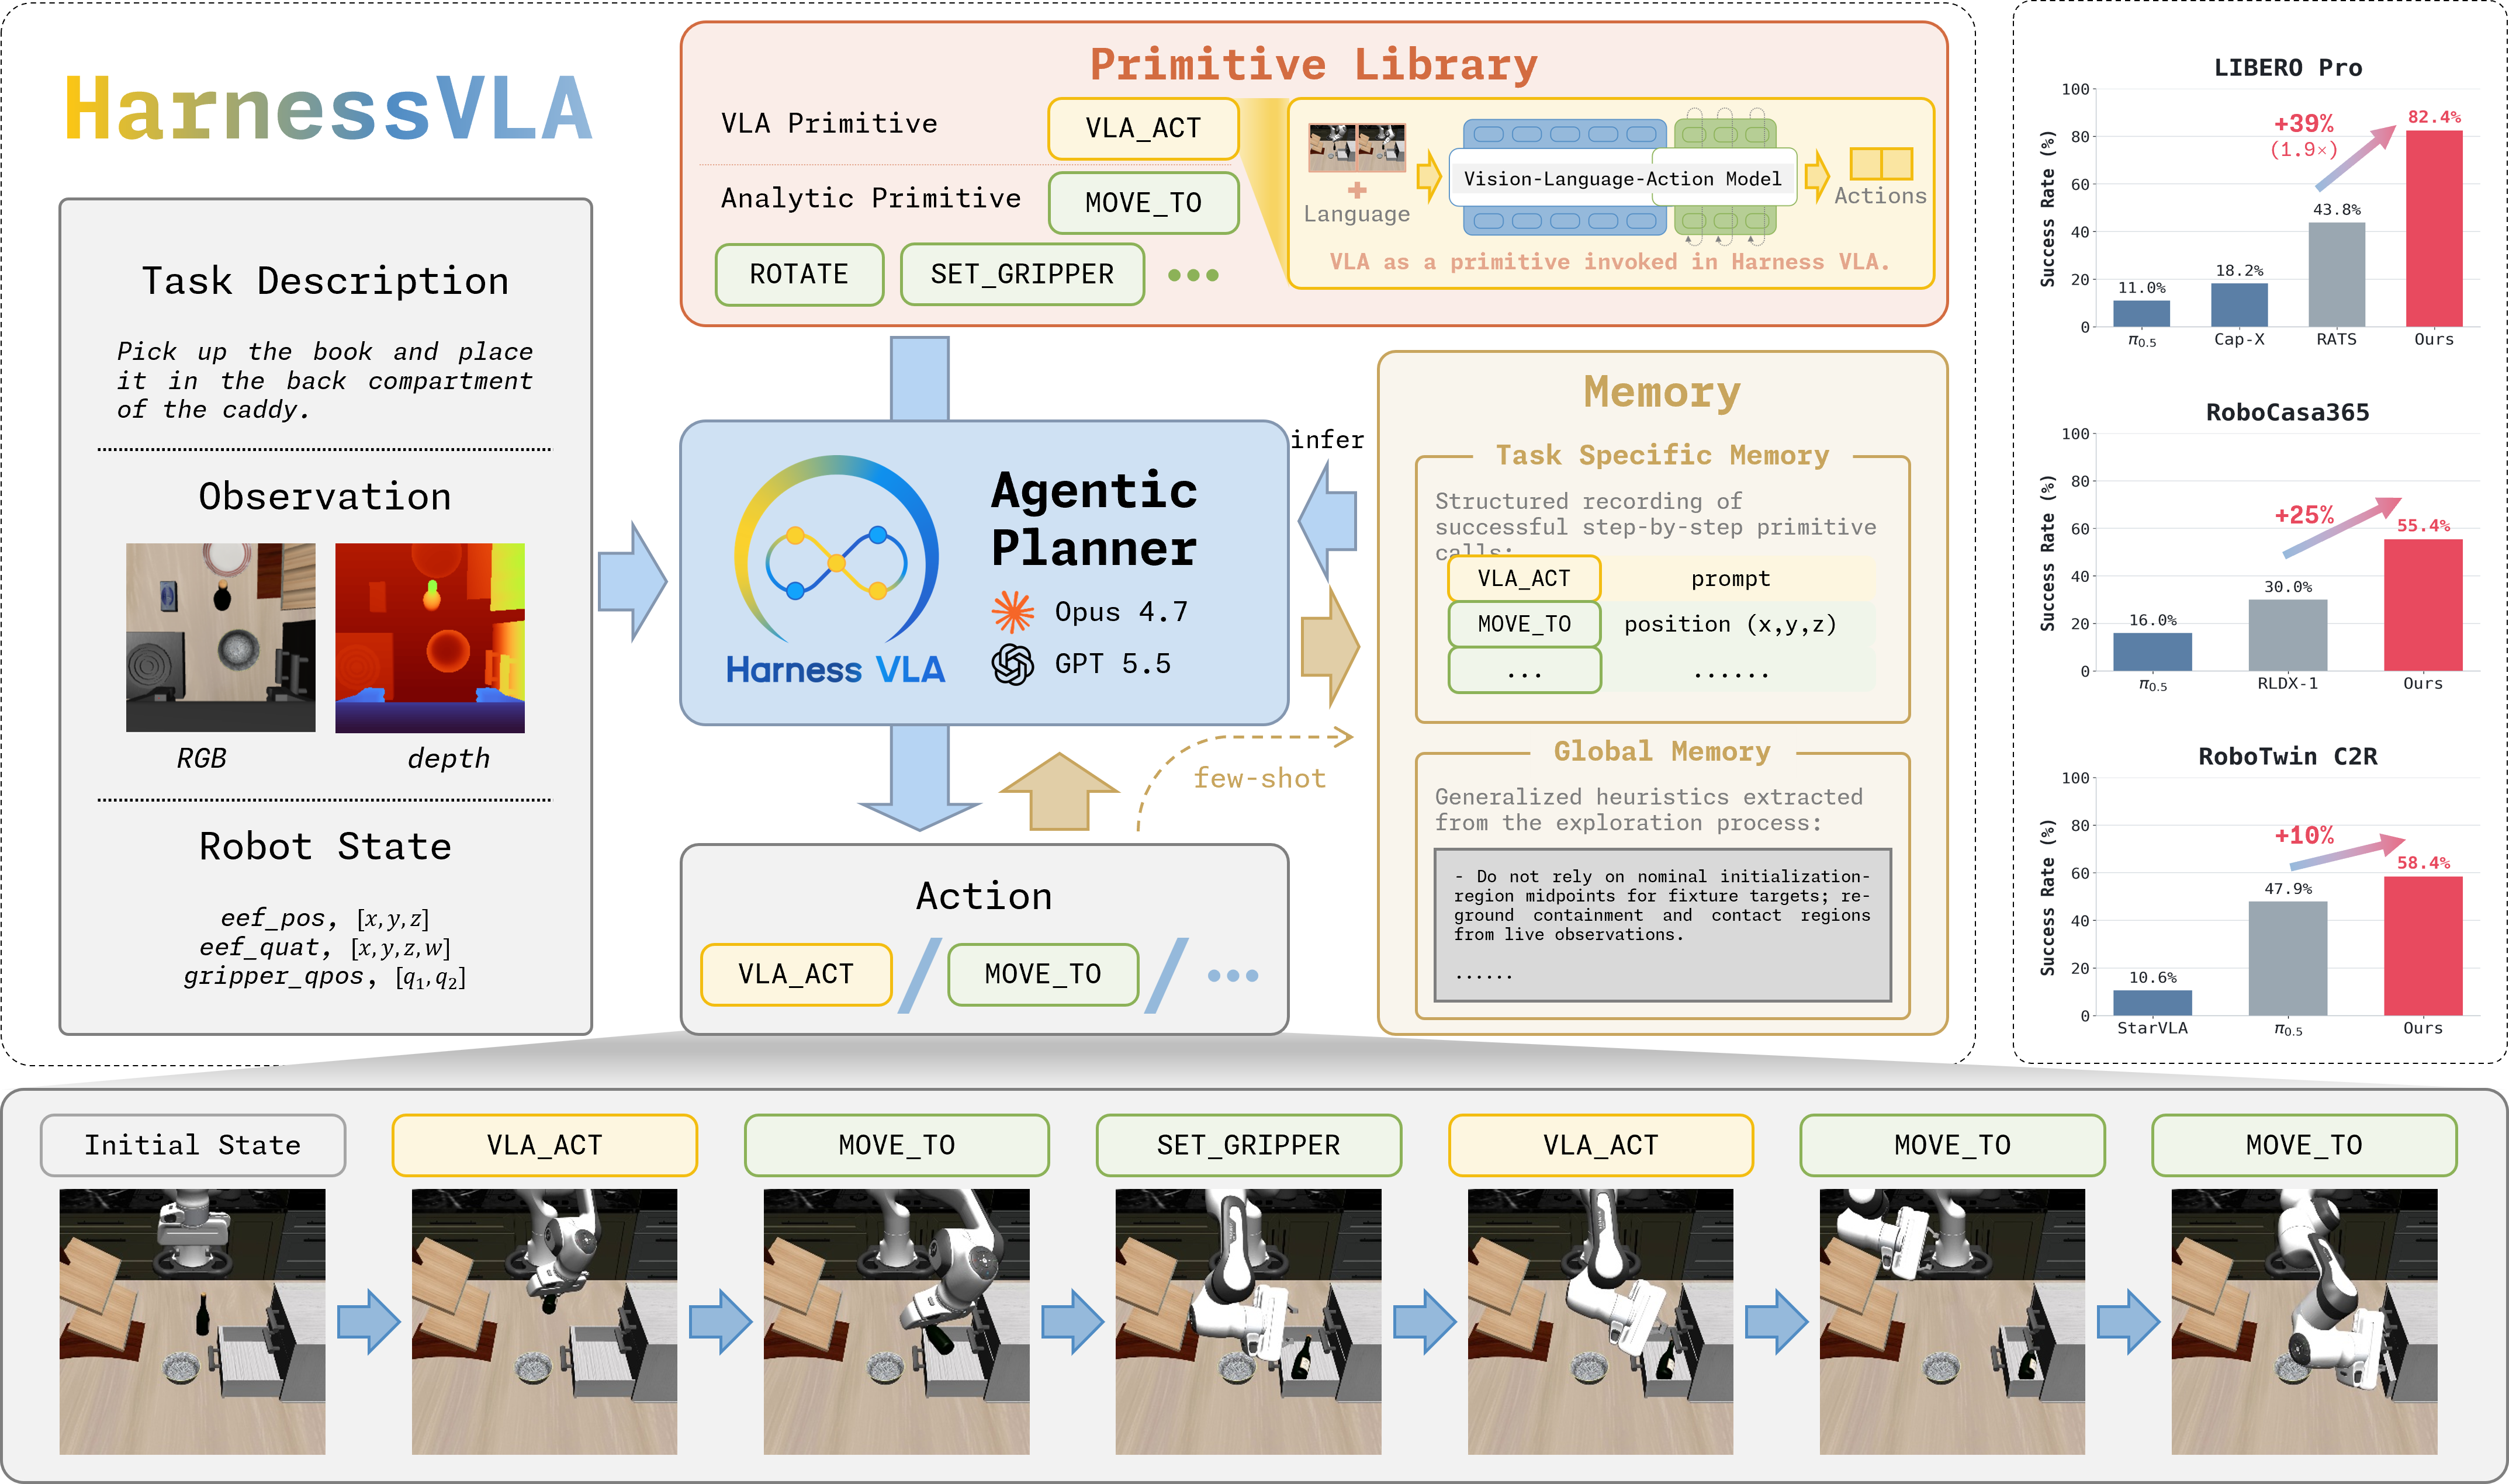
🛠️ Harness VLA:不教 VLA 更多技能,只教管家怎么用它

论文阅读
具身智能
VLA
智能体
记忆

把冻结的 VLA 降格为一枚可重试的接触原语,让 LLM agent 用固定的解析原语库来编排它——不微调、不扩充技能,LIBERO-Pro 上比最强基线高出 38.6 个百分点。

2026年8月19日

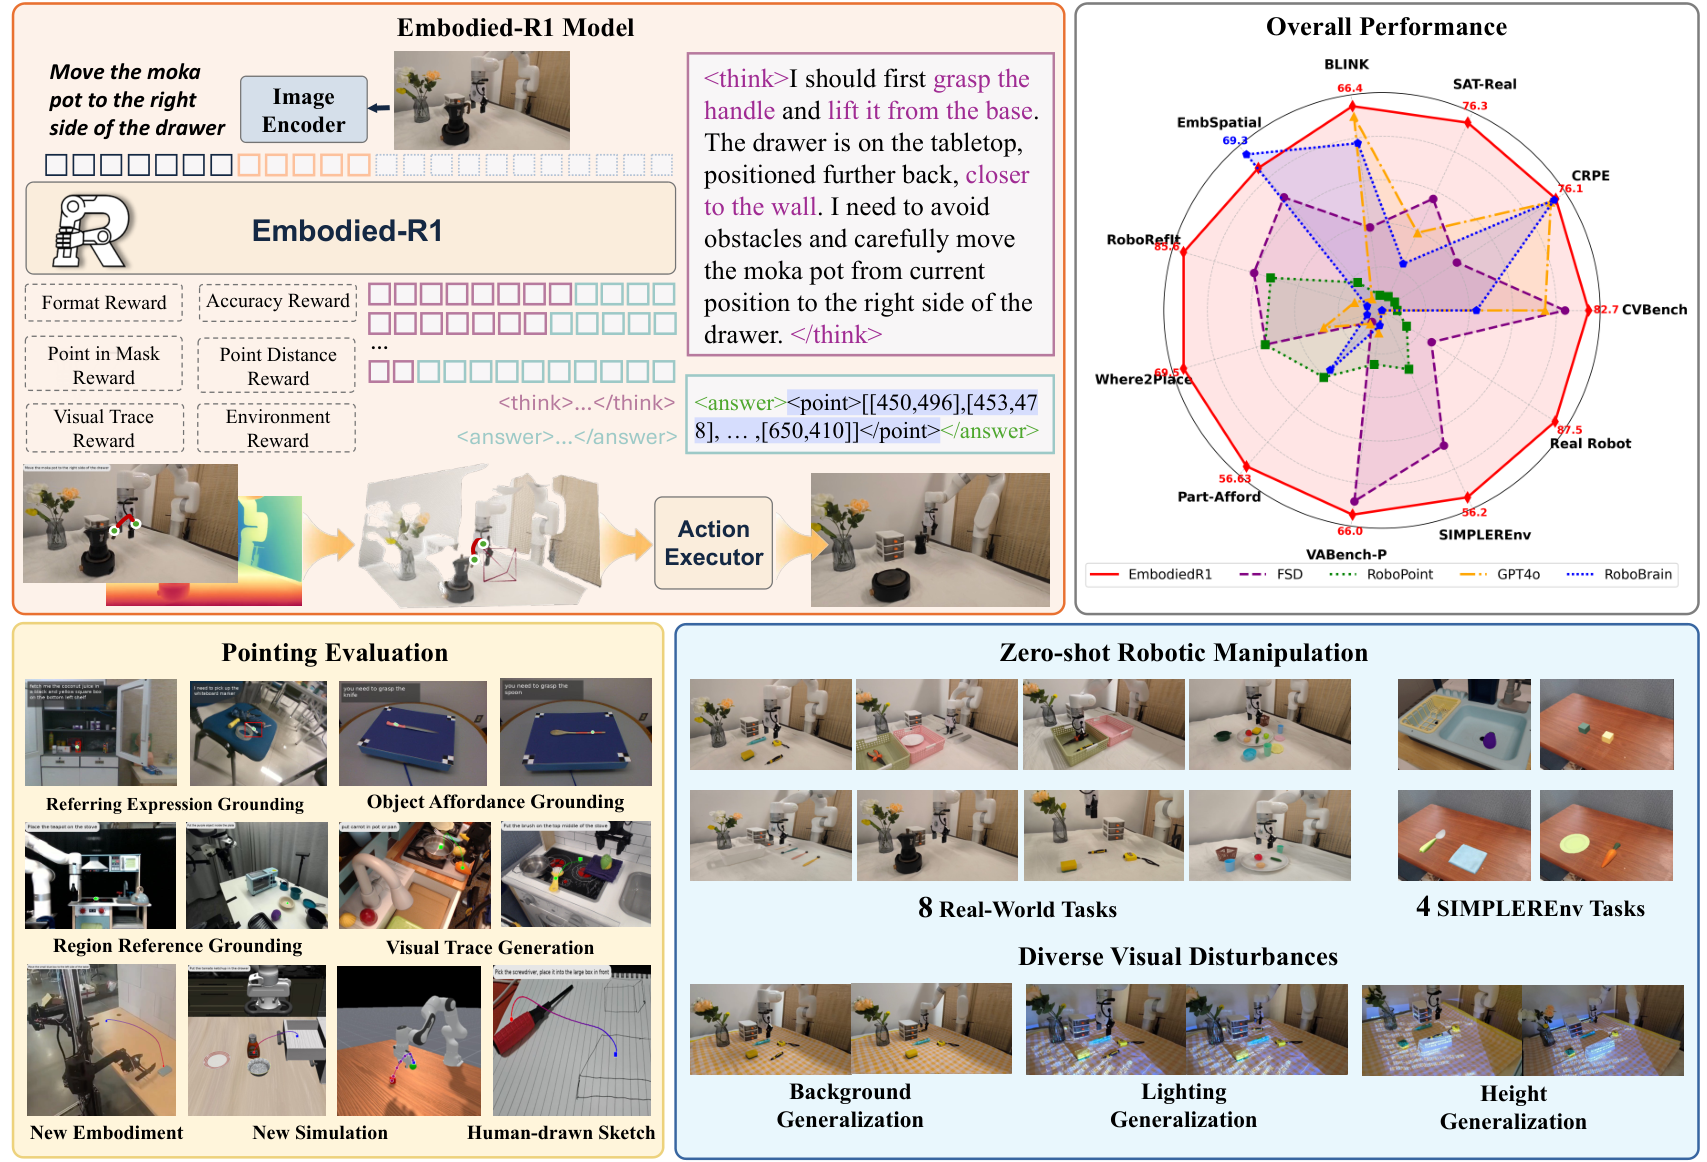
👉 Embodied-R1:在“看懂”和“做到”之间,插入一个点

论文阅读
具身智能
VLA
强化学习
空间推理

把任务理解统一成四种“指”的能力——指物体、指区域、指功能部位、指出运动轨迹——再用强化微调解决多解困境,一个 3B 的 VLM 就能把通用视觉理解接上机械臂。

2026年8月18日

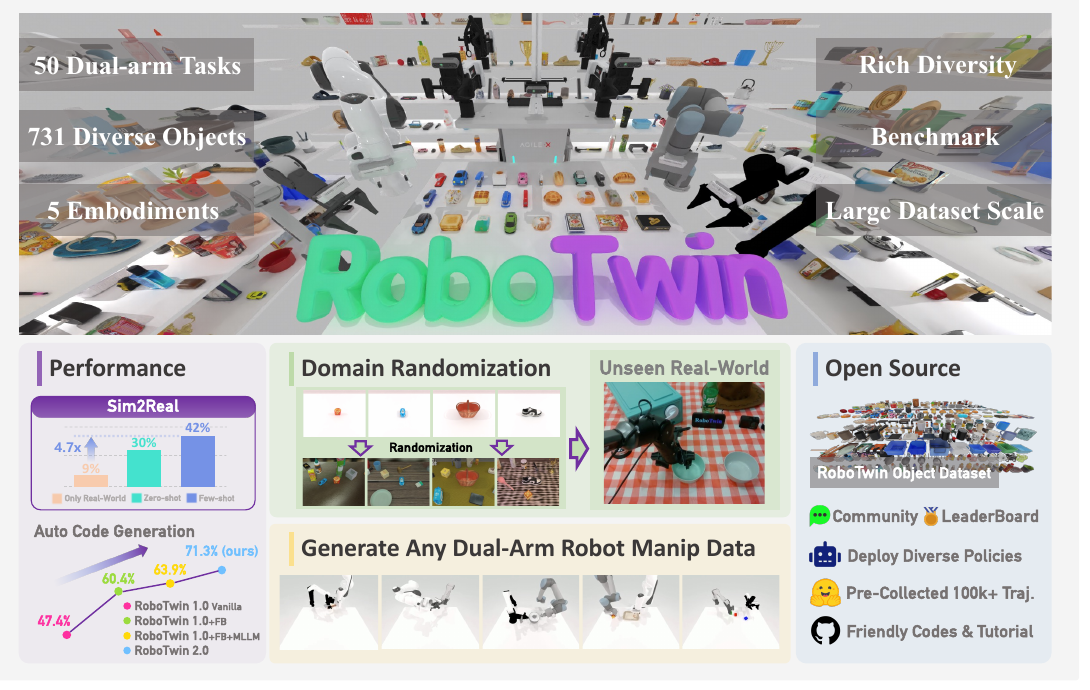
🤲 RoboTwin 2.0:把双臂操作数据做成可扩展的数据引擎

论文阅读
具身智能
机器人数据
双臂操作
Sim-to-Real
从 MLLM 自动生成专家程序、仿真闭环纠错到五维域随机化,理解 RoboTwin 2.0 如何构建更鲁棒的双臂操作数据与 benchmark。

2026年8月17日

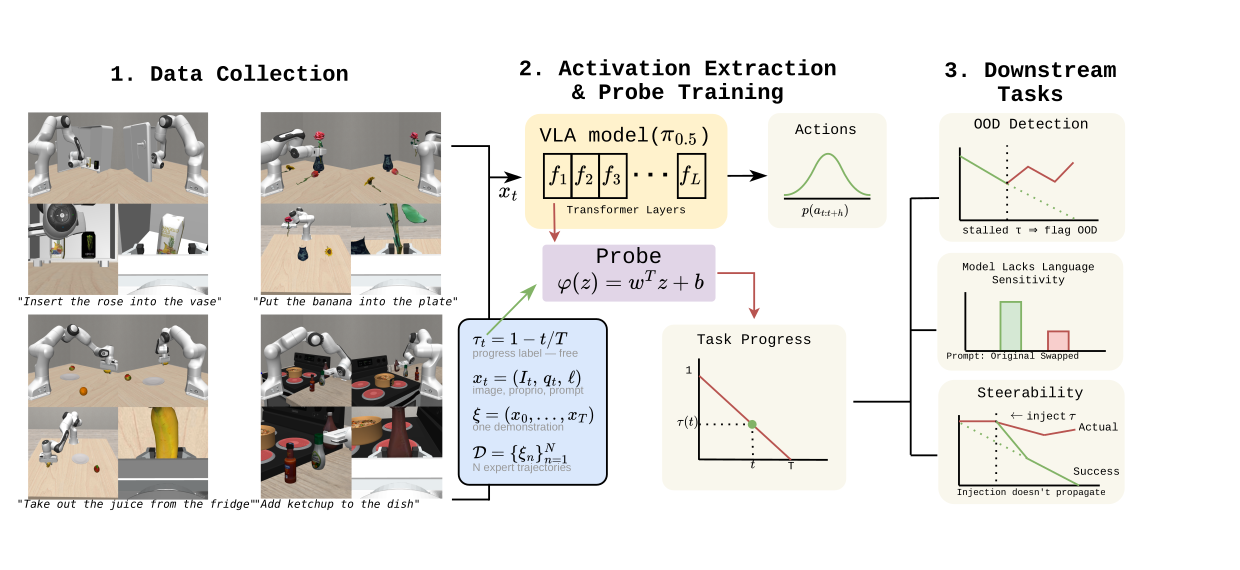
🧭 Decoding Task Progress from VLA Representations

论文阅读
具身智能
VLA
机制可解释性
OOD 检测
线性探针能从 VLA 内部表征中读取任务进度;这个信号不可直接操控策略,却可以成为轻量的运行时监测器。

2026年8月16日

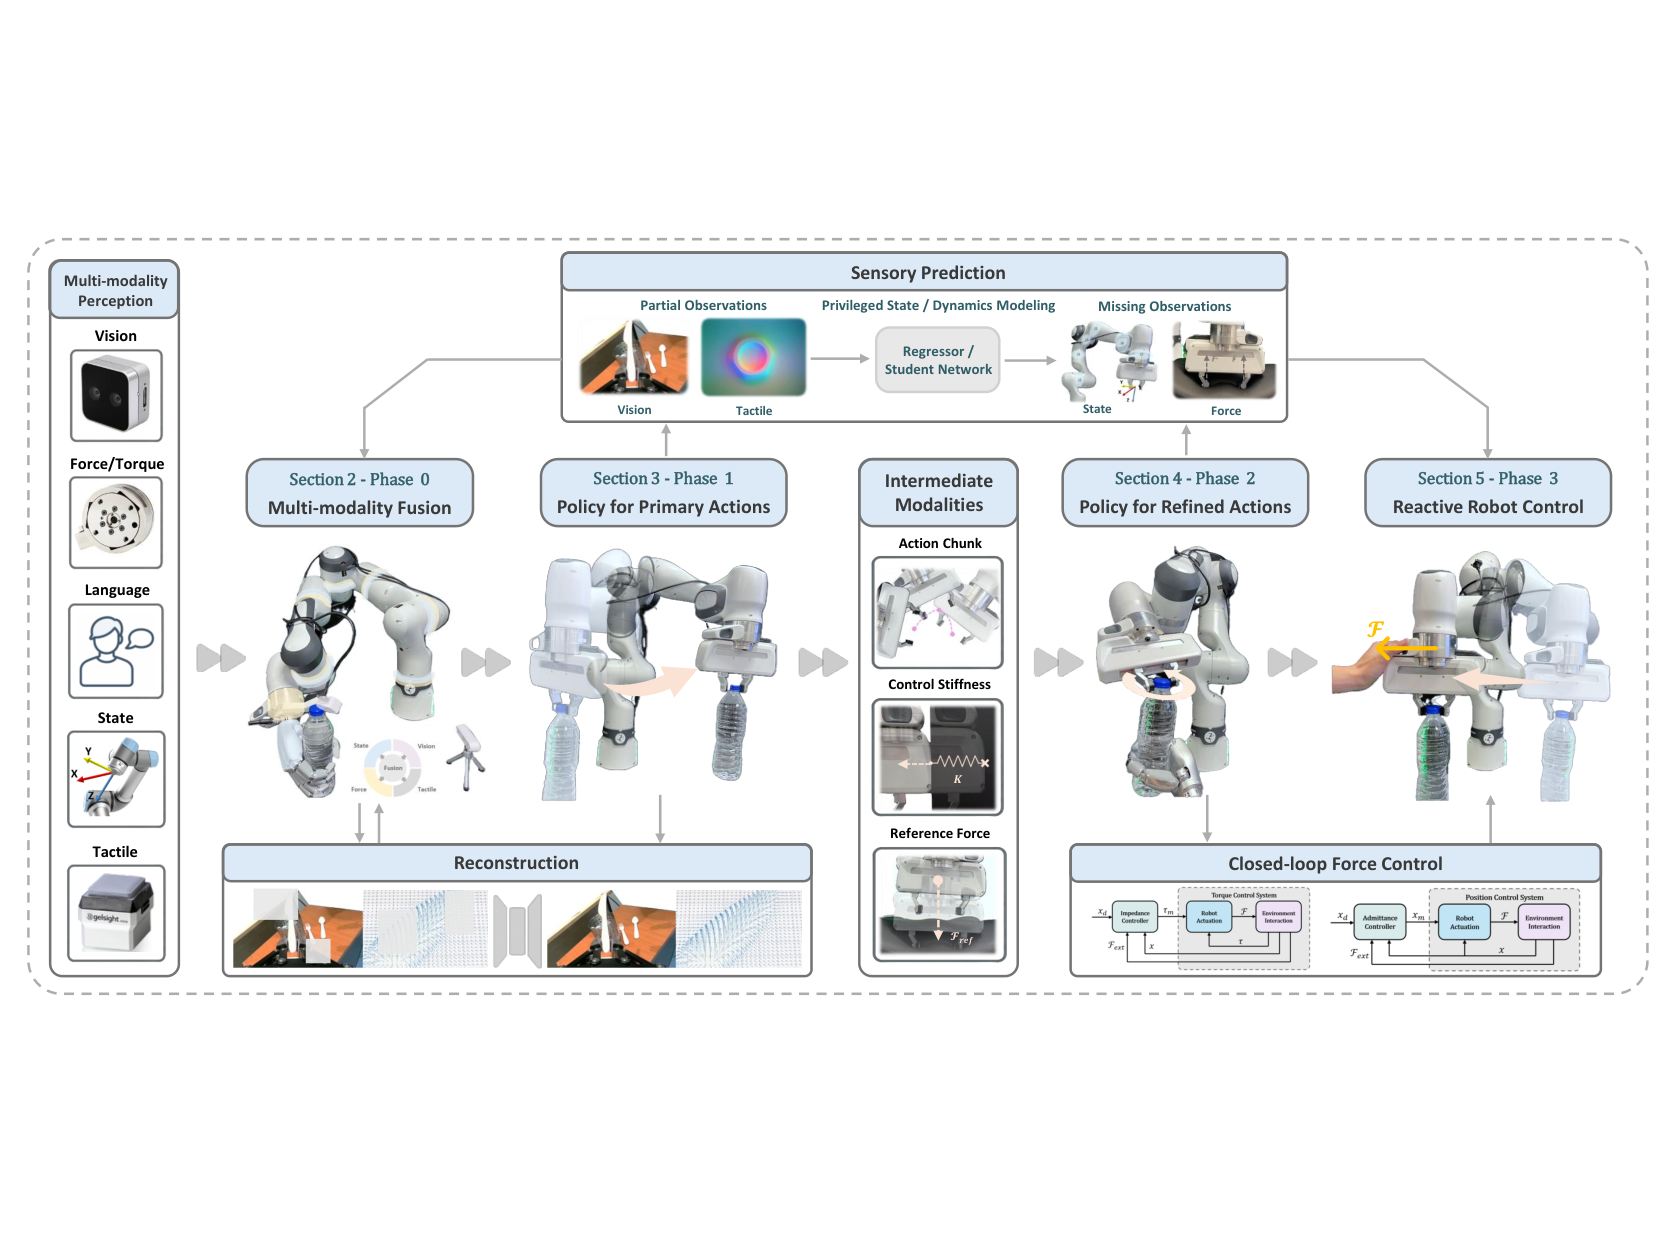
🖐️ 机器人如何真正理解接触?

论文阅读
具身智能
触觉感知
机器人学习

从早期触觉学习到多模态融合,理解机器人如何把接触信号转化为可执行、可修正的动作。

2026年8月15日

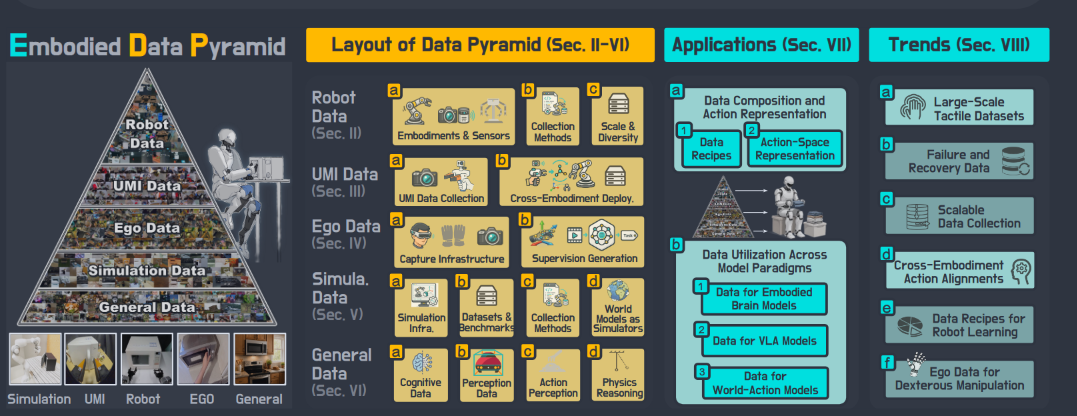
🧱 具身智能需要怎样的数据?

论文阅读
具身智能
机器人数据

从可扩展性与机器人对齐之间的张力出发,理解具身智能的五层数据金字塔。

2026年8月14日
无匹配项

© 2026 neutrino


以公开写作推动真实理解